

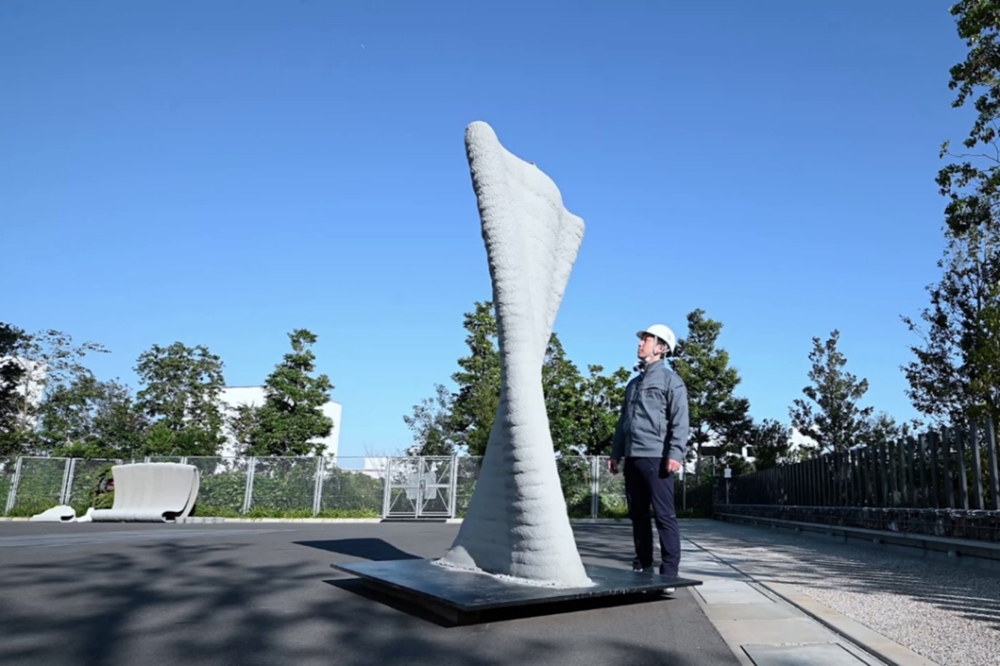
La société japonaise Shimizu Corporation, spécialisée dans l’impression 3D pour la construction, présente une nouvelle imprimante 3D pour le bâtiment.
Avec un simulateur de projection de matériaux comme argument clé de vente, le système d’impression 3D à projection de béton permet de fabriquer de grands composants courbes renforcés.
Un robot portique à neuf degrés de liberté équipé du simulateur de pulvérisation de matériaux permet de vérifier à l’avance le comportement des matériaux pulvérisés.
L’entreprise a développé ce simulateur de pulvérisation de matériaux conjointement avec le Computational Engineering and Robotics Lab (CERLAB). Le professeur Kenji Shimada du département de génie mécanique de l’université Carnegie Mellon dirige ce laboratoire.
Intégrer des armatures dans les éléments imprimés
Dans la construction en béton, l’impression 3D devrait passer à la phase pratique. Les applications sur le terrain ont principalement progressé grâce à l’impression par extrusion de matériaux. Dans ce procédé, les matériaux cimentaires sont déposés couche par couche au fur et à mesure qu’ils sont extrudés vers le bas. Cependant, cette méthode rend difficile l’intégration d’armatures dans les couches imprimées, ce qui limite son applicabilité aux composants structurels renforcés.
L’impression par pulvérisation, qui consiste à former des structures en pulvérisant des matériaux cimentaires, est mieux adaptée à la production d’éléments structurels renforcés. Dans le même temps, la complexité du contrôle des mouvements de l’imprimante a rendu difficile la garantie d’une précision de fabrication suffisante, ce qui constitue un défi technique majeur.
Simuler la projection pour améliorer la précision
Dans le nouveau système, un simulateur de pulvérisation de matière permet de déterminer les paramètres de contrôle de l’impression. Il définit les trajectoires optimales des buses, la distance et l’angle de pulvérisation, la vitesse, le volume de décharge de matière et les conditions associées. Cette approche améliore la précision d’impression tout en minimisant les taux de défauts. Le robot à portique utilisé pour l’impression se compose d’un bras à sept degrés de liberté suspendu à un mécanisme de mouvement XY à deux axes monté sur un châssis de type portique.
La zone d’impression s’étend sur 6 mètres de profondeur, 4 mètres de largeur et 3 mètres de hauteur. La buse située à l’extrémité du bras peut pulvériser le matériau dans plusieurs directions sur une large plage. Cela permet de remplir même l’intérieur d’assemblages renforcés. Lors des tests de démonstration, le système a réussi à fabriquer en seulement quatre heures une paroi courbe torsadée de 2,5 mètres de hauteur. Ses couches inférieure et supérieure dépassent vers l’extérieur à partir du centre.
Les informations sur l’utilisation commerciale de cette imprimante 3D n’ont pas encore été données.
LA NEWSLETTER HEBDOMADAIRE DE 3D ADEPT
L’industrie évolue. Gardez une longueur d’avance.
Chaque semaine, l’essentiel de la fabrication additive : actualités industrielles, dossiers de fond et applications concrètes, sélectionnés par notre rédaction. Vous êtes aussi les premiers informés de la sortie de chaque numéro de 3D ADEPT Mag.
Gratuit · Un e-mail par semaine · Désinscription à tout moment
En cliquant, vous chargez le formulaire de notre prestataire d’e-mailing, ainsi que ses statistiques et la protection anti-robots de Google. Votre inscription n’est enregistrée que si vous la validez. Consultez notre politique de confidentialité